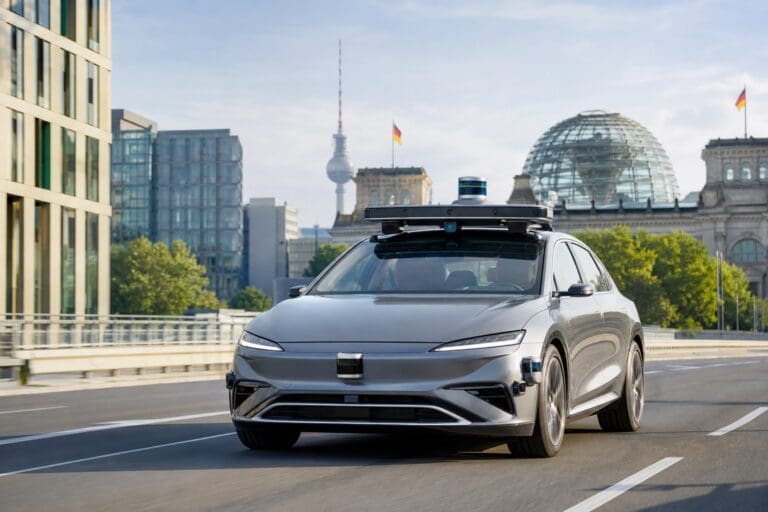
Welche Technologien stecken in autonomen Fahrzeugen? Die kurze Antwort lautet: viele, die sehr eng zusammenarbeiten. Ein selbstfahrendes Auto muss seine Umgebung erkennen, Situationen verstehen, Entscheidungen treffen und sicher fahren. Dafür kombiniert es Sensoren, leistungsfähige Rechner, künstliche Intelligenz, digitale Karten, Vernetzung und Sicherheitsmechanismen. Für Verbraucherinnen und Verbraucher ist besonders spannend, was davon bereits heute in Fahrerassistenzsystemen steckt und was für vollständig autonome Fahrten noch dazukommt.
Welche Technologien stecken in autonomen Fahrzeugen? Ein verständlicher Überblick
Autonome Fahrzeuge sind keine einzelnen Erfindungen, sondern rollende Technikplattformen. Sie beobachten den Verkehr, werten Daten in Sekundenbruchteilen aus und steuern Lenkung, Bremse und Antrieb. Dabei geht es nicht nur um Komfort, sondern vor allem um Sicherheit und Verlässlichkeit.
Wichtig ist: „autonom“ bedeutet nicht immer dasselbe. Viele moderne Autos unterstützen beim Abstandhalten, Spurhalten oder Einparken. Das Fahrzeug fährt dann teilweise automatisiert, die Verantwortung bleibt aber häufig beim Menschen. Bei höherer Automatisierung übernimmt das System mehr Aufgaben, muss jedoch mit sehr unterschiedlichen Situationen umgehen können: Baustellen, Regen, schlechte Markierungen, Radfahrende, Fußgängerinnen und Fußgänger oder komplexe Kreuzungen.
Damit das gelingt, braucht ein autonomes Fahrzeug mehrere technische Ebenen, die sich gegenseitig ergänzen.
Sensoren: Die Sinnesorgane des Fahrzeugs
Sensoren liefern die Rohdaten, aus denen das Fahrzeug seine Umgebung erkennt. Kein einzelner Sensor ist perfekt. Deshalb kombinieren Hersteller mehrere Sensortypen, damit Schwächen ausgeglichen werden können.
Typische Sensoren in autonomen Fahrzeugen sind:
- Kameras: Sie erkennen Fahrspuren, Ampeln, Verkehrszeichen, Fahrzeuge, Menschen und viele Details der Umgebung.
- Radar: Es misst Entfernungen und Geschwindigkeiten, auch bei Dunkelheit, Nebel oder Regen oft zuverlässiger als eine Kamera.
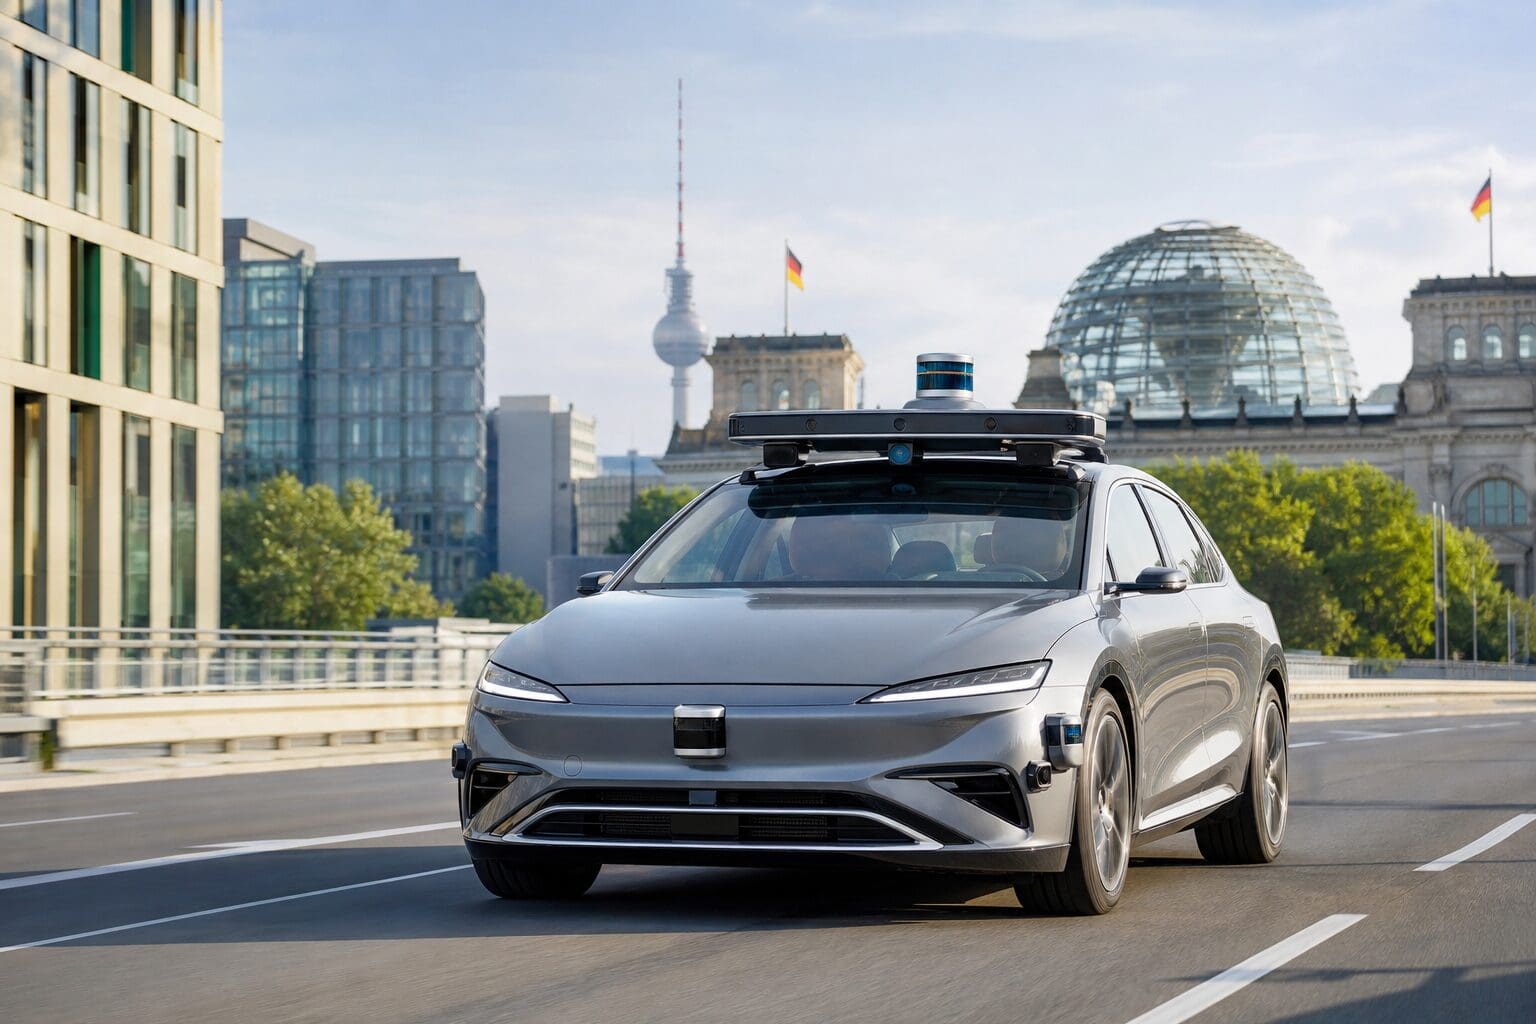
- Lidar: Es erstellt mit Laserimpulsen ein präzises dreidimensionales Bild der Umgebung.
- Ultraschall: Er hilft bei kurzen Distanzen, etwa beim Einparken oder Rangieren.
- Trägheitssensoren und Radsensoren: Sie erfassen Bewegungen, Beschleunigung und die genaue Fahrzeugdynamik.
Kameras und Bildverarbeitung
Kameras liefern Informationen, die für Menschen leicht verständlich wirken: Linien, Farben, Schilder, Ampeln und Bewegungen. Die Herausforderung liegt darin, diese Bilder maschinell korrekt zu deuten. Ein Schatten darf nicht als Hindernis gewertet werden, ein verdecktes Verkehrsschild muss trotzdem möglichst erkannt werden.
Bildverarbeitungssysteme analysieren deshalb viele Merkmale gleichzeitig. Sie unterscheiden Fahrbahnmarkierungen von Bordsteinen, erkennen Bremslichter und beobachten, ob ein Fußgänger möglicherweise die Straße betreten will. Gerade in Städten ist diese Fähigkeit besonders wichtig.
Radar, Lidar und Ultraschall
Radar ist robust und eignet sich sehr gut, um Geschwindigkeit und Abstand anderer Verkehrsteilnehmer zu erfassen. Es wird bereits in vielen Abstandsregeltempomaten eingesetzt. Lidar ergänzt diese Daten durch sehr genaue räumliche Informationen. Dadurch kann das Fahrzeug Objekte präzise im Raum einordnen.
Ultraschall arbeitet auf kurze Entfernung. Diese Technik kennt man vor allem von Einparkhilfen. In autonomen Systemen hilft sie, nahe Hindernisse zu erkennen, zum Beispiel Mauern, Poller oder Fahrzeuge beim langsamen Rangieren.
Künstliche Intelligenz und Fahrzeugrechner
Die gesammelten Sensordaten allein reichen nicht aus. Das Fahrzeug muss daraus ein verständliches Modell der Umgebung bauen. Hier kommen leistungsfähige Rechner, Algorithmen und künstliche Intelligenz ins Spiel.
Zuerst werden Daten zusammengeführt. Dieser Prozess wird oft Sensordatenfusion genannt. Das System vergleicht beispielsweise, ob Kamera, Radar und Lidar dasselbe Objekt erkennen. Wenn mehrere Sensoren übereinstimmen, steigt die Zuverlässigkeit. Wenn sie sich widersprechen, muss die Software entscheiden, welche Information wahrscheinlich stimmt.
Danach folgt die Interpretation. Das Auto erkennt nicht nur „ein Objekt“, sondern ordnet es ein: Pkw, Lastwagen, Fahrrad, Kind, Baustellenbake oder Verkehrsinsel. Anschließend bewertet es, wie sich diese Objekte vermutlich bewegen werden. Ein stehender Lieferwagen am Straßenrand ist anders zu behandeln als ein Fahrrad, das sich einer Kreuzung nähert.
Planung und Entscheidung
Autonomes Fahren bedeutet nicht einfach, Hindernissen auszuweichen. Das Fahrzeug muss Verkehrsregeln beachten, vorausschauend fahren und angemessen reagieren. Es plant ständig mehrere mögliche Fahrwege und wählt die sicherste sinnvolle Option.
Dazu gehören Fragen wie: Ist genug Platz zum Spurwechsel? Wird der vorausfahrende Wagen bremsen? Darf an dieser Stelle überholt werden? Muss das Fahrzeug wegen eines unklaren Verhaltens anderer lieber langsamer werden?
Die Entscheidung wird anschließend in konkrete Steuerbefehle übersetzt. Lenkung, Bremse und Antrieb reagieren fein abgestimmt, damit die Fahrt nicht nur sicher, sondern auch angenehm wirkt.
Lernen aus Daten
Künstliche Intelligenz wird mit großen Mengen an Fahrsituationen trainiert. Dabei geht es nicht darum, dass ein Auto „wie ein Mensch denkt“. Es erkennt Muster und lernt, typische Situationen einzuordnen. Trotzdem müssen solche Systeme sorgfältig getestet werden, weil seltene Sonderfälle im Straßenverkehr besonders anspruchsvoll sind.
In Deutschland spielen außerdem Verkehrsregeln, Beschilderung und lokale Besonderheiten eine wichtige Rolle. Ein System muss nicht nur technisch funktionieren, sondern auch zum jeweiligen Straßenraum passen.
Karten, Ortung und Vernetzung
Autonome Fahrzeuge müssen wissen, wo sie sind. Satellitennavigation allein ist dafür oft nicht genau genug, etwa in Häuserschluchten, Tunneln oder Parkhäusern. Deshalb kombinieren sie mehrere Ortungstechniken.
Digitale Karten können Fahrspuren, Kreuzungen, Tempolimits, Kurvenverläufe und feste Hindernisse enthalten. Solche Karten ersetzen jedoch nicht die Sensorik. Sie dienen eher als zusätzliche Orientierung. Wenn eine Baustelle die Straße verändert, muss das Fahrzeug die aktuelle Situation trotzdem selbst erkennen.
Vernetzung kann ebenfalls eine Rolle spielen. Fahrzeuge können Informationen mit Infrastruktur oder anderen Fahrzeugen austauschen, sofern die Systeme dafür ausgelegt sind. Denkbar sind Hinweise auf Staus, Glätte, Einsatzfahrzeuge oder gesperrte Fahrstreifen. Entscheidend bleibt, dass das Fahrzeug auch ohne perfekte Verbindung sicher handeln kann.
Sicherheit, Kontrolle und Grenzen im Alltag
Autonome Technik muss fehlertolerant sein. Wenn ein Sensor verschmutzt ist oder ein System ausfällt, darf das Fahrzeug nicht unkontrolliert reagieren. Deshalb werden wichtige Funktionen oft mehrfach abgesichert. Auch Bremsen, Stromversorgung, Rechner und Kommunikation können redundant ausgelegt sein.
Zur Sicherheit gehören außerdem Überwachungssysteme. Sie prüfen, ob Sensoren plausible Werte liefern und ob die Software ordnungsgemäß arbeitet. Bei Problemen muss das Fahrzeug in einen sicheren Zustand wechseln, zum Beispiel kontrolliert langsamer werden oder anhalten.
Für Verbraucherinnen und Verbraucher ist wichtig: Fahrerassistenzsysteme können entlasten, ersetzen aber nicht automatisch die Verantwortung des Menschen. Wer ein Auto mit Spurhalteassistent, Abstandstempomat oder automatischer Einparkhilfe fährt, sollte die Grenzen des Systems kennen. Schlechte Sicht, Schnee, verschmutzte Sensoren oder ungewöhnliche Verkehrssituationen können die Leistung beeinflussen.
Automatisierungsstufen einfach erklärt
Beim autonomen Fahren werden häufig Stufen der Automatisierung unterschieden. Sie beschreiben, wie viel das Fahrzeug selbst übernimmt und welche Rolle der Mensch noch spielt.
Auf niedrigen Stufen helfen einzelne Funktionen, etwa beim Bremsen oder Lenken. Auf mittleren Stufen kann das Auto bestimmte Fahraufgaben in definierten Situationen übernehmen, zum Beispiel auf geeigneten Straßenabschnitten. Auf hohen Stufen soll das System innerhalb festgelegter Bereiche selbstständig fahren, ohne dass der Mensch ständig eingreifen muss.
Vollständig autonome Fahrzeuge, die überall und jederzeit ohne Fahrerin oder Fahrer unterwegs sind, stellen die höchsten Anforderungen. Sie müssen nahezu alle Verkehrssituationen beherrschen, auch seltene und unübersichtliche. Deshalb entwickeln sich autonome Funktionen schrittweise, statt plötzlich überall verfügbar zu sein.
Häufig gestellte Fragen
Können autonome Fahrzeuge bei schlechtem Wetter fahren?
Sie können je nach Ausstattung auch bei Regen oder Dunkelheit funktionieren, aber schlechtes Wetter erschwert die Sensorerkennung deutlich. Schnee, Nebel, Spritzwasser oder verschmutzte Kameras können die Wahrnehmung beeinträchtigen.
Ersetzt künstliche Intelligenz die Fahrerin oder den Fahrer vollständig?
Nicht in jedem Fahrzeug und nicht in jeder Situation. Viele Systeme unterstützen nur bestimmte Aufgaben. Vollständige Automatisierung erfordert deutlich mehr Technik, Prüfung und rechtliche Absicherung.
Warum brauchen autonome Fahrzeuge mehrere Sensoren?
Mehrere Sensoren erhöhen die Zuverlässigkeit, weil sie unterschiedliche Stärken haben. Radar misst Abstände robust, Kameras erkennen Details, und Lidar liefert präzise räumliche Informationen.
Sind digitale Karten wichtiger als Kameras und Radar?
Digitale Karten sind hilfreich, aber sie ersetzen keine aktuelle Umfelderkennung. Das Fahrzeug muss jederzeit auf echte Verkehrslagen, Baustellen und unerwartete Hindernisse reagieren können.
Welche Technik ist heute schon in normalen Autos vorhanden?
Viele Serienfahrzeuge nutzen bereits Kameras, Radar, Ultraschall und Steuergeräte für Assistenzsysteme. Dazu gehören Notbremsassistent, Spurhaltehilfe, Abstandstempomat und automatische Einparkfunktionen.